Ολοκληρωμένα συστήματα συγκόλλησης, σχεδιασμένα γύρω από το τεμάχιο και τη διαδικασία σας. Από το ρομπότ και τα εργαλεία συγκράτησης έως τους περιστροφείς και τον προγραμματισμό, κάθε μέρος λειτουργεί ως ένα σύστημα.
Μεταλλικές κατασκευές, πλαίσια και σωληνώσεις
Συγκόλληση αλουμινίου και ανοξείδωτου χάλυβα
Ενσωμάτωση TALOS.EasyPath για παρακολούθηση ραφής
Μελέτη, εγκατάσταση, εκπαίδευση και υποστήριξη
WELDING / FIXED TABLE
Κυψέλη σταθερής τράπεζας
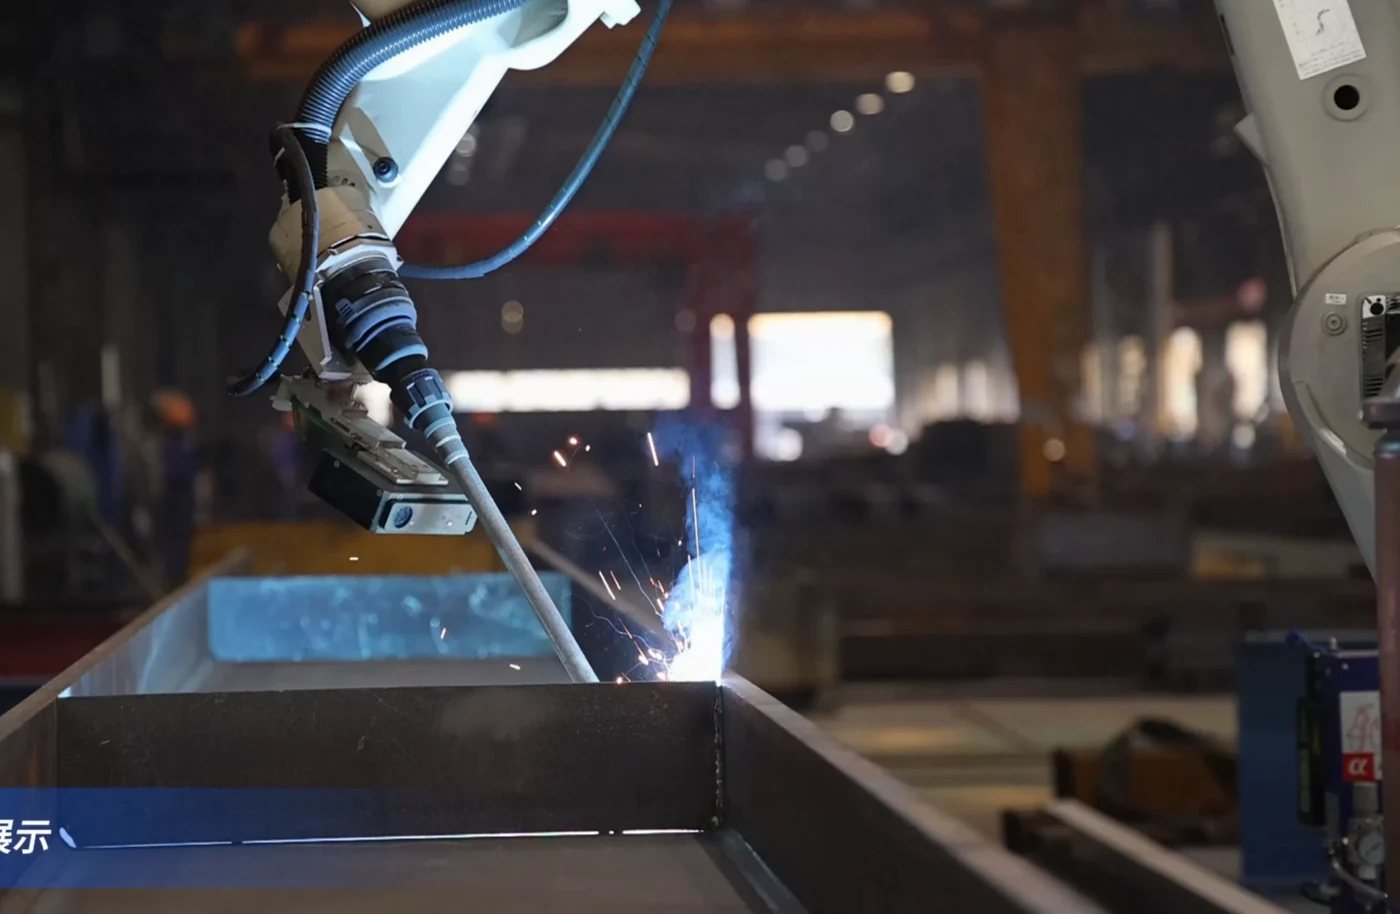
Η σταθερή τράπεζα αποτελεί τη βάση της κυψέλης. Η επιλογή εμβέλειας του ρομπότ, ο σχεδιασμός των εργαλείων συγκράτησης και η πρόσβαση στις ραφές καθορίζονται με βάση τη γεωμετρία του τεμαχίου. Η παράδοση περιλαμβάνει την ολοκλήρωση του ρομποτικού συστήματος, την εγκατάσταση και την εκπαίδευση.
Διάταξη
Ρομπότ + τράπεζα
Τεμάχια
Πλαίσια / κατασκευές
Διαμόρφωση
Ανά εφαρμογή
Εξοπλισμός & διαμόρφωση
Ρομπότ, ελεγκτής και εξοπλισμός συγκόλλησης
Τράπεζα εργασίας και εργαλεία συγκράτησης
Σχεδιασμός προστασίας και πρόσβασης χειριστή
Προγραμματισμός και δοκιμές στο τεμάχιο
Η τελική διαμόρφωση καθορίζεται από τις διαστάσεις, το βάρος, το υλικό και τη σειρά συγκολλήσεων του τεμαχίου.
WELDING / POSITIONER
Κυψέλη με περιστροφέα
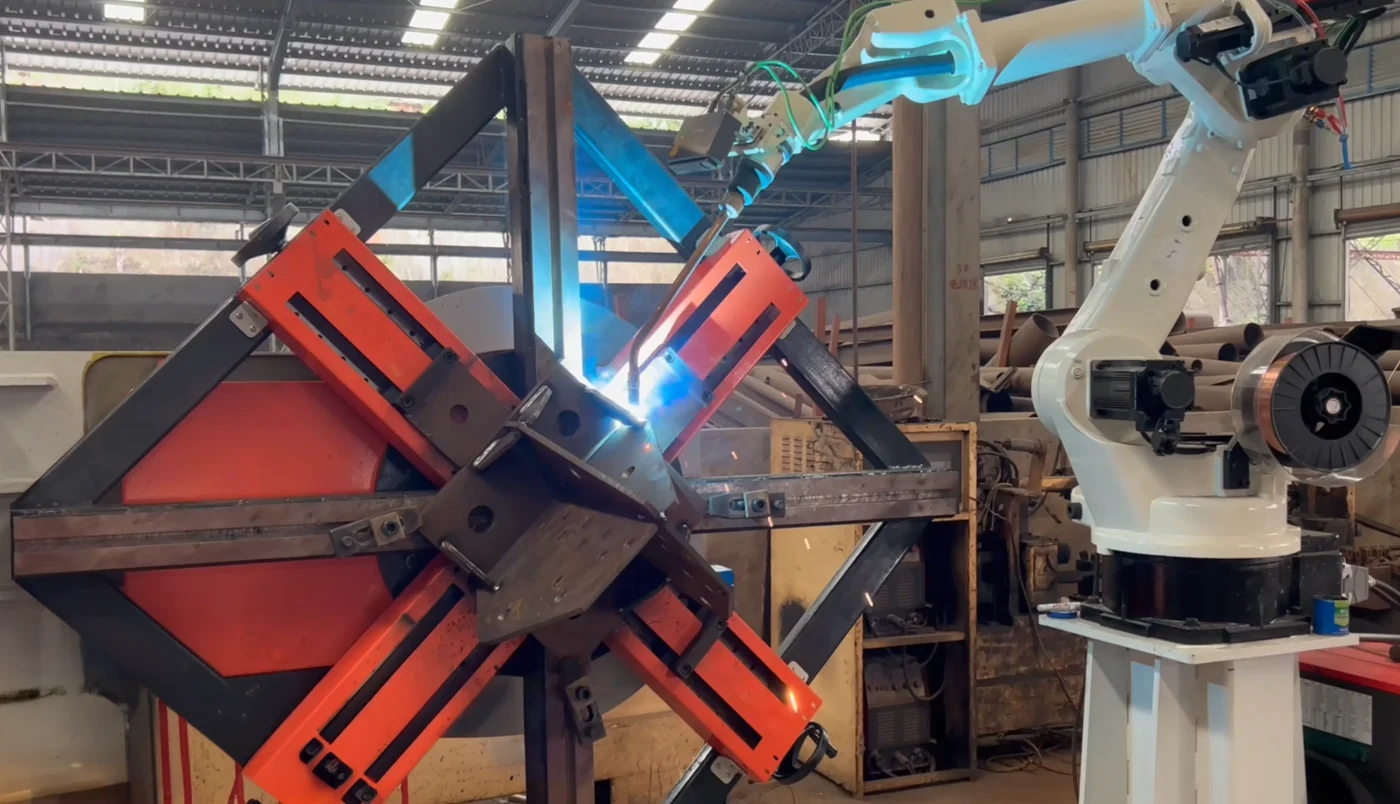
Ο περιστροφέας προσανατολίζει το τεμάχιο για την πρόσβαση της τσιμπίδας στις απαιτούμενες θέσεις συγκόλλησης. Το ωφέλιμο φορτίο, το κέντρο βάρους και ο απαιτούμενος προσανατολισμός εξετάζονται μαζί με τη θέση του ρομπότ και τα εργαλεία συγκράτησης.
Διάταξη
Ρομπότ + περιστροφέας
Πρόσβαση
Πολλαπλές πλευρές
Εργαλεία
Ειδική συγκράτηση
Εξοπλισμός & διαμόρφωση
Ρομποτικός βραχίονας και σύστημα συγκόλλησης
Περιστροφέας επιλεγμένος για το τεμάχιο
Συγκράτηση και προσβασιμότητα ραφών
Αξιολόγηση ενσωμάτωσης αισθητήρα EasyPath
Φορτίο, ροπή και διάμετρος περιστροφής καθορίζονται κατά τη μελέτη της εγκατάστασης.
WELDING / LINEAR AXIS
Ρομπότ σε γραμμικό άξονα
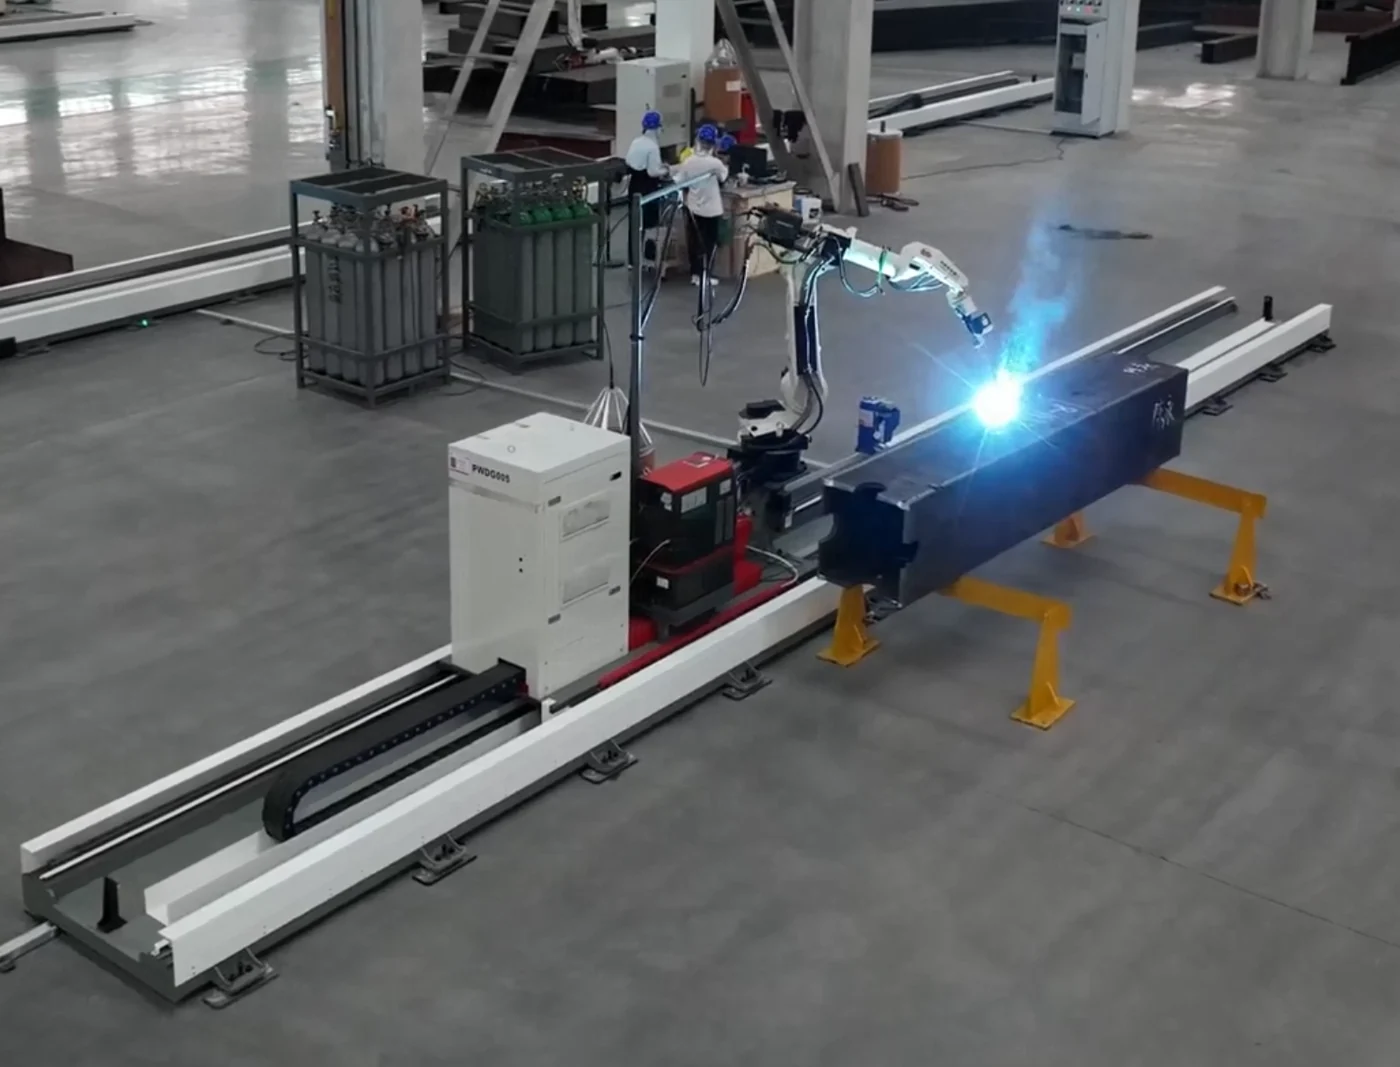
Ο γραμμικός άξονας μετακινεί τη βάση του ρομπότ κατά μήκος της εγκατάστασης. Η χωροθέτηση συνδυάζει τη διαδρομή του άξονα, την εμβέλεια του βραχίονα, την πρόσβαση στα τεμάχια και τις θέσεις φόρτωσης.
Διάταξη
Ρομπότ + γραμμικός άξονας
Εφαρμογή
Επιμήκη τεμάχια
Διαδρομή
Βάσει χωροθέτησης
Εξοπλισμός & διαμόρφωση
Ρομπότ σε γραμμική διάταξη μετακίνησης
Σταθμοί εργασίας για μεγάλα τεμάχια
Ενοποίηση χειρισμού και εξοπλισμού συγκόλλησης
Επιλογή τρόπου δημιουργίας διαδρομής ανά εφαρμογή
Η διαδρομή του άξονα και ο αριθμός θέσεων προκύπτουν από τη γεωμετρία του τεμαχίου και τον διαθέσιμο χώρο.
04ΤΕΧΝΙΚΗ ΠΡΟΣΕΓΓΙΣΗ
APPLICATION → SYSTEM → VALIDATION
Τεχνικά κριτήρια διαμόρφωσης συστήματος.
Η επιλογή ρομπότ είναι ένα μέρος της μελέτης. Η απόδοση προκύπτει από τον συνδυασμό διεργασίας, μηχανικής διάταξης και ροής παραγωγής.
ENGINEERING / 01
Τεμάχιο & διεργασία
Υλικό, πάχος, γεωμετρία ραφής, ανοχές συναρμολόγησης και επιθυμητή ποιότητα. Αυτά ορίζουν το σημείο εκκίνησης της μελέτης.
ENGINEERING / 02
Εμβέλεια & συγκράτηση
Ελέγχουμε πρόσβαση τσιμπίδας, θέση τεμαχίου και χώρο κίνησης. Επιλέγουμε τράπεζα, περιστροφέα ή γραμμικό άξονα ανά εφαρμογή.
ENGINEERING / 03
Κύκλος & ροή παραγωγής
Ο συνολικός κύκλος περιλαμβάνει φόρτωση, μετακινήσεις, διεργασία και εκφόρτωση. Στην παλετοποίηση εξετάζονται επίσης αρπάγη, διάταξη στοίβαξης και αλλαγή παλέτας.
ENGINEERING / 04
Έλεγχος & παράδοση
Ηλεκτρολογικός σχεδιασμός, διασύνδεση εξοπλισμού, έλεγχοι λειτουργίας, εκπαίδευση και τεχνική υποστήριξη συνθέτουν την ολοκληρωμένη εγκατάσταση.
Δημιουργία τροχιάς και παρακολούθηση ραφής
PROGRAMMING / SCANNING / TRACKING
Τεχνολογία
Συμβατική ρομποτική
No Programming Welding
TALOS.EasyPath
Πώς ορίζεται η διαδρομή
Διδασκαλία / προγραμματισμός
Σάρωση και επιλογή ραφών
Παρακολούθηση της πραγματικής ραφής
Πότε χρησιμοποιείται
Προετοιμασία ρομποτικής εργασίας
Δημιουργία εργασίας για το τεμάχιο
Κατά την εκτέλεση της συγκόλλησης
Τι αντιμετωπίζει
Επαναλαμβανόμενη γεωμετρία
Συχνές αλλαγές / μικρές παρτίδες
Αποκλίσεις θέσης και γεωμετρίας ραφής
Η επιλογή και ο συνδυασμός τεχνολογιών εξετάζονται ανά εφαρμογή, ελεγκτή ρομπότ και γεωμετρία τεμαχίου.
Τεχνική αξιολόγηση εφαρμογής
Περιγράψτε το τεμάχιο, τον απαιτούμενο χρόνο κύκλου και τον διαθέσιμο χώρο εγκατάστασης.